主页 博客
项目背景
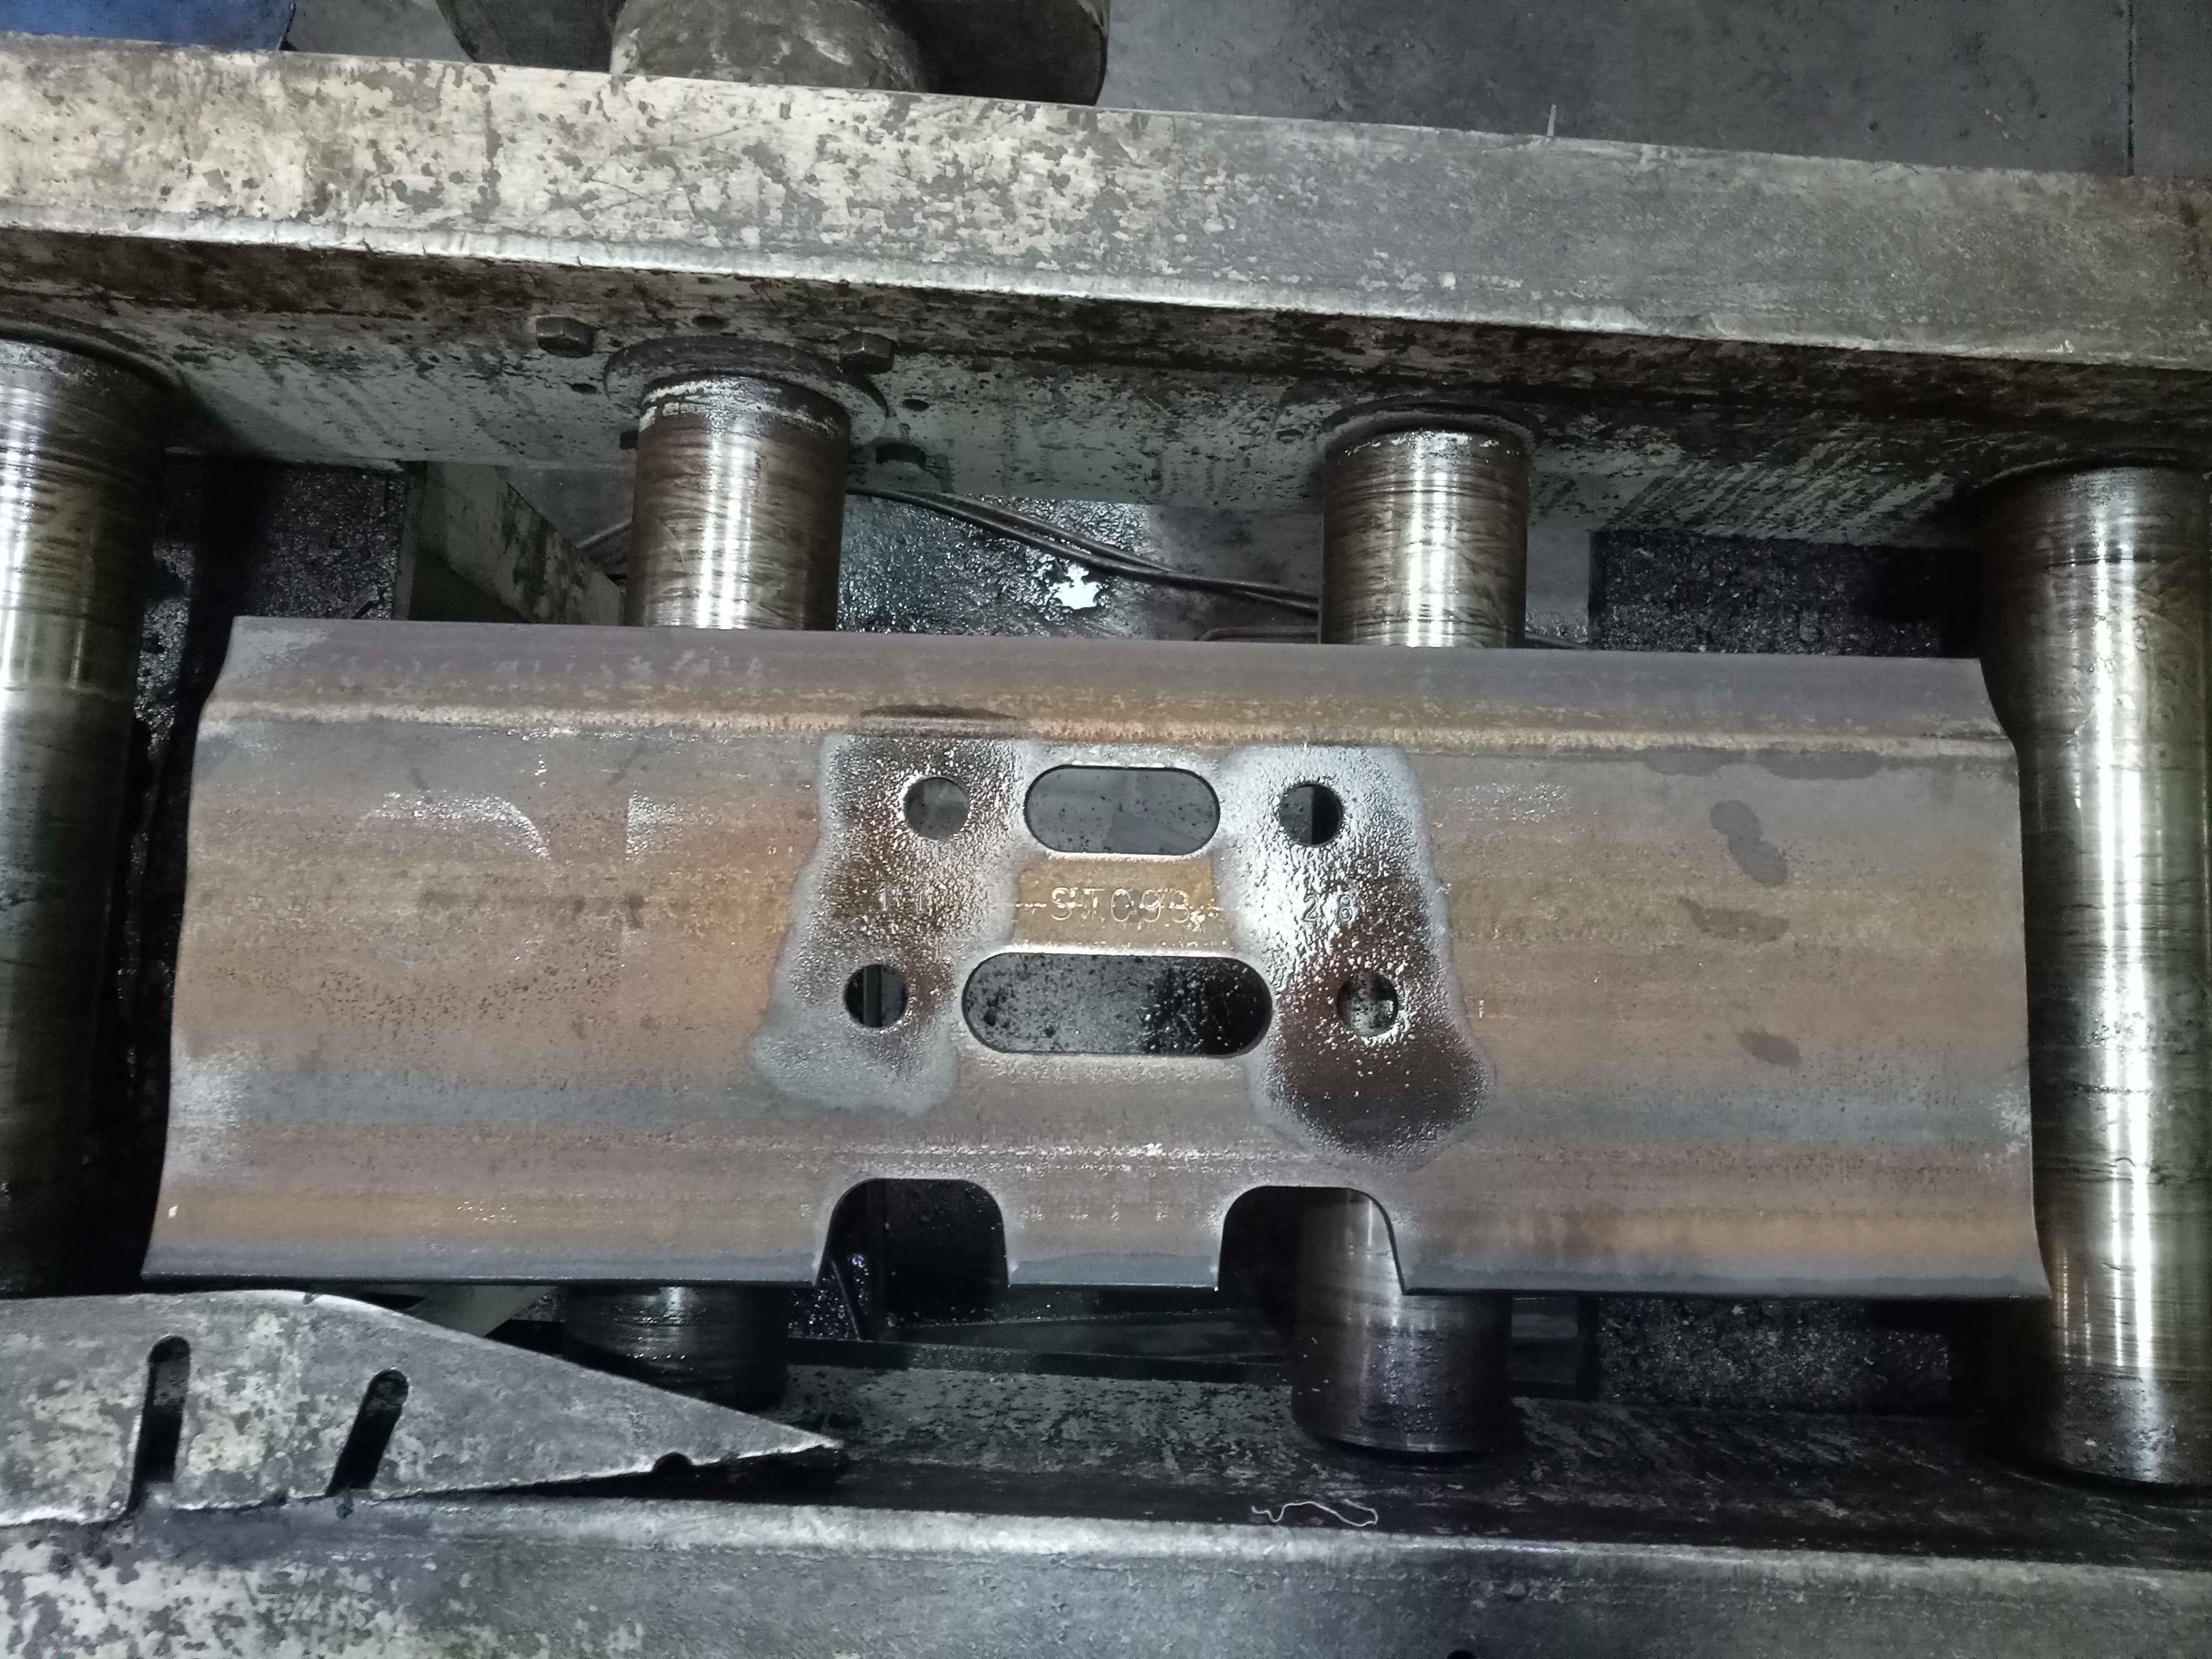
履带板尺寸检测目前是由人工抽检完成,由于大量履带板没有检测,会出现孔大小和位置误差较大,从而造成后续很难组装。目前计划利用机器视觉代替人工,从而实现不间断检测,减少瑕疵品风险,减轻人员劳动轻度、减少人工。
难点:
1. 履带板表面油污比较大,容易反光,同时也会造成底部光源表面有油污覆盖。

2. 现场环境光变化大,会影响相机采集图像的亮度,从而影响边缘。
3. 生产线大型设备,震动比较大,会造成相机采集图像变模糊。


设计原则
本设计在满足符合以下设计标准:
1.安全性原则
2.可靠性原则
3.可追溯性原则
4.经济性原则
5.生产流畅性原则
6.布局最优化原则
设备技术要求及使用环境
1.电源:二相 AC220V 50/60Hz
2.工作温度:0℃―45℃
3.其他:避免易燃,腐蚀性气体;勿接近电器噪音源。
布局图
根据履带板生产车间实际的调研及实验结果,最好采用背光模式,这种模式可以降低环境光对拍摄图像的影响,从而实现更好的检测精度。现有以下可行的3种方案布局。
2.1.1 侧面拍摄+背光+遮光罩
在冲压完孔后倒角前的某个产线位置,将履带板侧立起来,然后进行拍摄检测。
侧面拍摄+背光布局图
这个模式还没有做实验。因为光源没有油/粉尘污染,履带板周围也没有其他部件干扰,从理论上会比下面的2.1.2效果会更好。
2.1.2 顶面拍摄+背光+遮光罩
在冲压完孔后倒角前的某个产线位置,滚筒线下方安装背光灯,然后在上面安装相机进行顶部拍摄。这种方案优点是不受上方灯光的反射影响,图像边缘很明显。但是缺点是背光灯源会受铸件粉尘/油污染,需要定期更换灯源表面保护膜。
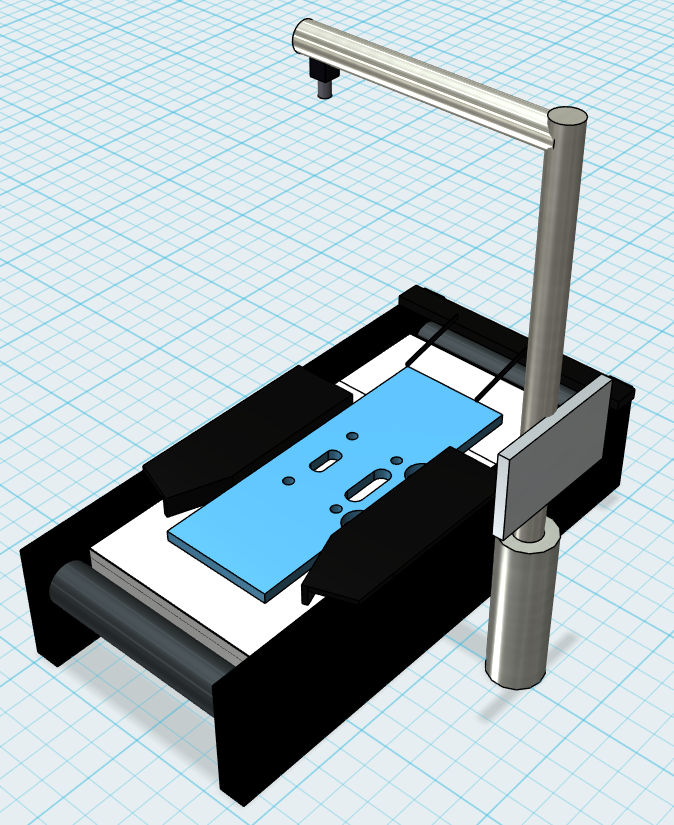 顶面拍摄+背光布局图
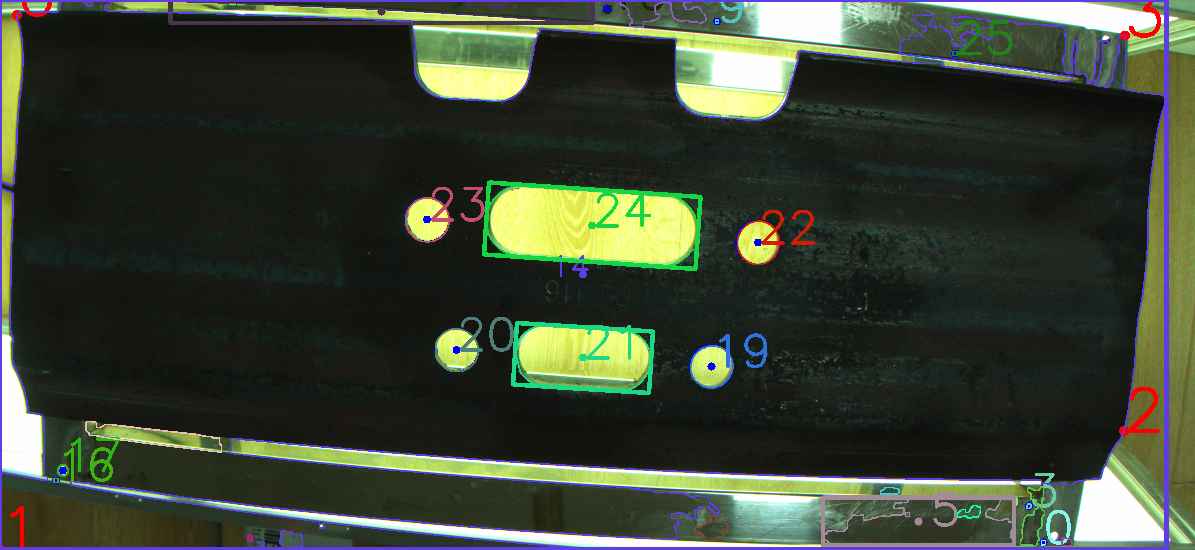
 图像处理后各孔位置

↑ 测量尺寸结果,整体尺寸误差<0.1mm,考虑现场工况,最终误差会在1mm左右。
2.1.3 顶面拍摄+侧背光+遮光罩
在冲压完孔后倒角前的某个产线位置,滚筒线下方安装侧方45度背光灯,然后在上面安装相机进行顶部拍摄。
这种模式同2.1.2相比有个优点是背光灯源不在铸件下面,所以很少受到铸件掉落的油、粉尘影响。但是有多个缺点,由于45度灯光无法全部透过铸件表面的孔,造成孔和外轮廓边缘模糊,从而影响尺寸检测精度,且内孔和外轮廓需要分两次处理,找到的目标比较杂乱需要进一步分析处理去除无效目标。同时受上方灯光干扰,若铸件表面油污较多,会反光很强,从而造成无法有效检测到目标。
顶面拍摄+侧面45度背光布局图
图像处理后各孔位置
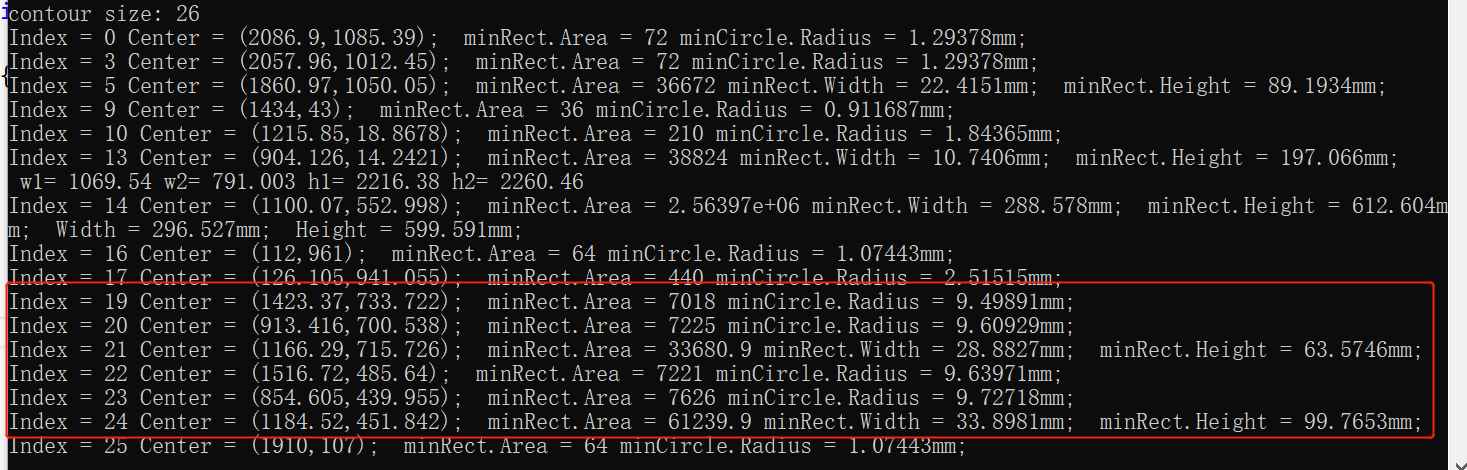
↑ 测量尺寸结果,内孔尺寸误差<0.6mm,考虑现场工况,最终误差会在3mm左右。外轮廓误差在5mm左右,且受参数影响较大(即使针对当前图像调试出很好的参数,但是灯光、铸件位置等变化会影响最终尺寸结果,使得误差>10mm)。
主要设备介绍
2.3.1 工控一体机
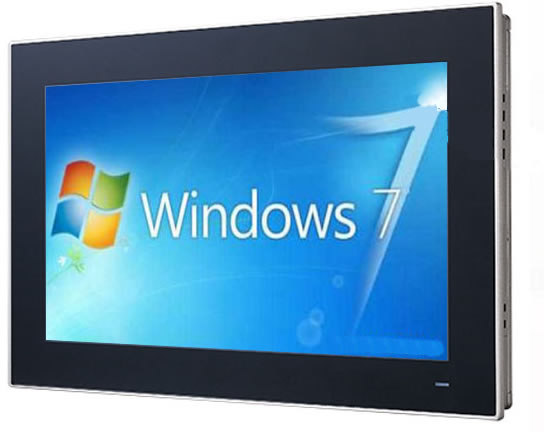
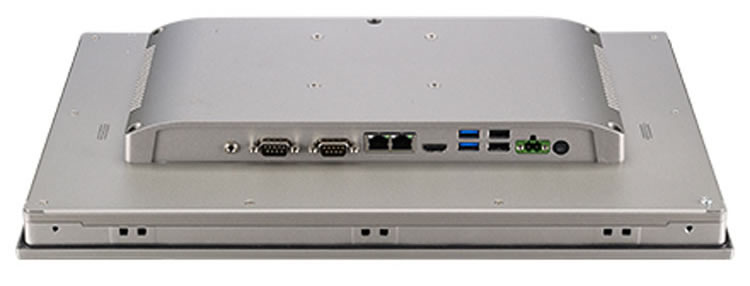
图2为工控一体机,该机是一款高价值、超薄的平板电脑,配备15.6英寸WXGA TFT液晶显示器,以及低功耗的英特尔®Pentium®N4200四核处理器,1.1 GHz,在一个紧凑的无风扇系统中提供高性能计算。在高耐用性和功能性方面,具有ip65级的前面板、多点触控投影电容触摸屏、压铸铝合金外壳、两个串行端口、四个USB端口和两个GbE LAN端口,使其适合于多种工业应用。
该机用于运行视觉软件,连接相机获取相机图像,并进行复杂运算处理,控制外围传感器和执行机构动作。。
2.3.2 相机及镜头
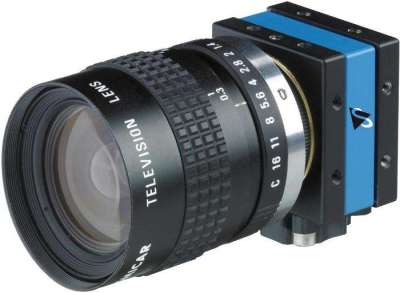
图3为相机及镜头,性能稳定可靠易于安装,结构紧凑结实不易损坏,连续工作时间长,其光谱范围也往往比较宽,比较适合进行高质量的图像处理算法,例如机器视觉(Machine Vision)应用。
2.3.3光源

图4所示为机器视觉中光源,其作用是照明目标,提高目标亮度;形成最有利于图像处理的成像效果;克服坏境光的干扰,保证图像的稳定性;通过适当的光源照明设计,使图像的目标信息与背景信息得到最佳的分离,可以大大降低图像处理算法分割、识别的难度,同时提高系统的定位、测量精度,使得系统的可靠性和综合性能得到提高。